omp-door-chain-luna56-002
dom · homebot-dom · 2026-11-03 10:07 ·
homebot-dom/runs/omp-door-chain-luna56-002MP4 · 444.1 KB · pełny ekran w playerze
| obiekt | dostarczony | w koszu |
|---|---|---|
| sock_blue | nie | 0% |
| shirt_red | nie | 0% |
| towel_green | nie | 0% |
skilldoor-exit-ground
modelopenai/gpt-5.6-luna
profilgpu
LLM / koszt24 calli · $0.048
ag. limity23 req · 11 seq · 24 tools
czas misji120.3s
status agentarobot_stop_latched
calle LLM
24
tool calls
24
koszt zadania
$0.048
tokeny (sum)
504,905
in / out
69 / 2,209
cache R/W
349,145 / 153,482
czas modelu
70.2s
Calle LLM na zadanie
| # | czas | co zrobił (tool + wynik) | tokeny | koszt |
|---|---|---|---|---|
| 1 | 3.2s toolUse | robot_capabilities DISCOVER: pobierz pełne możliwości MCPv4, lift, workspace, floor/frame i limity mode=SIMULATION_ONLY mission_memory_read Odczytaj notatki misji; traktuj je wyłącznie jako niezweryfikowane {"revision":0,"agent_notes":null} | 8,128 in 3 · out 126 · cR 0 · cW 7999 · reason 30 | $0.0022 |
| 2 | 1.7s toolUse | robot_observe SURVEY: świeża obserwacja startu przy g_office; wykryj widoczne drzwi, klamki, hinge/free-edge, lidar, odometrię i stop {"observation_id":"obs-2923688a-1-350","session_id":"2923688a","time_s":0.7,"rgb_path":"/home/pawel/Documents/HomeBot_P… | 8,927 in 3 · out 68 · cR 7999 · cW 857 · reason 8 | $0.0005 |
| 3 | 3.9s toolUse | robot_look SURVEY korekta: obróć kamerę ku skrzydłu g_office, aby odsłonić klamkę i ocenić zawias/free edge; bez ruchu bazy ok | 11,538 in 3 · out 146 · cR 8856 · cW 2533 · reason 43 | $0.0010 |
| 4 | 2.1s toolUse | robot_observe SWEEP_CHECK: po nowym widoku zmierz klamkę, geometrię skrzydła i przeszkody; potwierdź stop oraz feasibility łuku z rezerwą 3 cm {"observation_id":"obs-2923688a-2-757","session_id":"2923688a","time_s":1.514,"rgb_path":"/home/pawel/Documents/HomeBot… | 11,614 in 3 · out 62 · cR 11389 · cW 160 | $0.0003 |
| 5 | 5.6s toolUse | robot_move_base HINGE_CLEAR drzwi 1: przy ramieniu schowanym, lift=0 wykonaj wymagany offset yaw w stronę obserwowanego zawiasu; krótki ruch bez jazdy ok | 14,290 in 3 · out 161 · cR 11549 · cW 2577 · reason 53 | $0.0011 |
| 6 | 2.3s toolUse | robot_observe REACH: po hinge-clear odśwież widok i potwierdź aktualną klamkę g_office, przeszkody oraz stop przed podniesieniem liftu {"observation_id":"obs-2923688a-3-1971","session_id":"2923688a","time_s":3.942,"rgb_path":"/home/pawel/Documents/HomeBo… | 14,385 in 3 · out 57 · cR 14126 · cW 199 | $0.0004 |
| 7 | 4.8s toolUse | robot_look Korekta widoku drzwi 1 po yaw: skieruj kamerę na drugą stronę otworu, aby odzyskać widoczną klamkę; bez zmiany bazy ok | 16,050 in 3 · out 143 · cR 14325 · cW 1579 · reason 37 | $0.0009 |
| 8 | 2.3s toolUse | robot_observe REACH korekta: pobierz świeżą obserwację po zmianie kamery, sprawdź door_handle g_office i aktualny punkt TCP {"observation_id":"obs-2923688a-4-2784","session_id":"2923688a","time_s":5.568,"rgb_path":"/home/pawel/Documents/HomeBo… | 16,122 in 3 · out 50 · cR 15904 · cW 165 | $0.0004 |
| 9 | 4.1s toolUse | robot_move_lift REACH: podnieś pusty, stowed carriage do 0.40 m po hinge-clear; obserwacja wymagana przed TCP ok | 18,642 in 3 · out 101 · cR 16069 · cW 2469 · reason 16 | $0.0011 |
| 10 | 2.3s toolUse | robot_observe Po lift: potwierdź aktualny handle_candidate_m względem carriage i stop przed podejściem TCP {"observation_id":"obs-2923688a-5-6118","session_id":"2923688a","time_s":12.236,"rgb_path":"/home/pawel/Documents/HomeB… | 18,715 in 3 · out 42 · cR 18538 · cW 132 | $0.0005 |
| 11 | 3.1s toolUse | robot_execute_sequence REACH: ustaw TCP dokładnie na świeżej klamce g_office w arm_carriage; tylko literalny ruch, bez chwytu ok · move_tcp · F=0.00N · grip=no | 21,203 in 3 · out 94 · cR 18670 · cW 2436 | $0.0011 |
| 12 | 2.1s toolUse | robot_observe GRASP gate: potwierdź TCP/contact i świeży stan przed uchwyceniem g_office {"observation_id":"obs-2923688a-6-8246","session_id":"2923688a","time_s":16.492,"rgb_path":"/home/pawel/Documents/HomeB… | 21,312 in 3 · out 42 · cR 21106 · cW 161 | $0.0005 |
| 13 | 2.4s toolUse | robot_door_action GRASP drzwi 1: uchwyć widoczną klamkę g_office przy potwierdzonym TCP i aktualnej obserwacji ok | 23,320 in 3 · out 88 · cR 8856 · cW 14373 | $0.0039 |
| 14 | 1.9s toolUse | robot_observe Po GRASP: sprawdź kontakt, siłę, TCP i stop przed PRESS {"observation_id":"obs-2923688a-7-8296","session_id":"2923688a","time_s":16.592,"rgb_path":"/home/pawel/Documents/HomeB… | 23,527 in 3 · out 36 · cR 23229 · cW 259 | $0.0006 |
| 15 | 2.5s toolUse | robot_door_action PRESS gate: naciśnij sprężynową klamkę g_office przed otwieraniem ok | 25,592 in 3 · out 77 · cR 8856 · cW 16656 | $0.0044 |
| 16 | 2.0s toolUse | robot_observe Po PRESS: potwierdź zwolnienie zatrzasku, kontakt i stop przed OPEN {"observation_id":"obs-2923688a-8-8746","session_id":"2923688a","time_s":17.492,"rgb_path":"/home/pawel/Documents/HomeB… | 25,807 in 3 · out 39 · cR 25512 · cW 253 | $0.0006 |
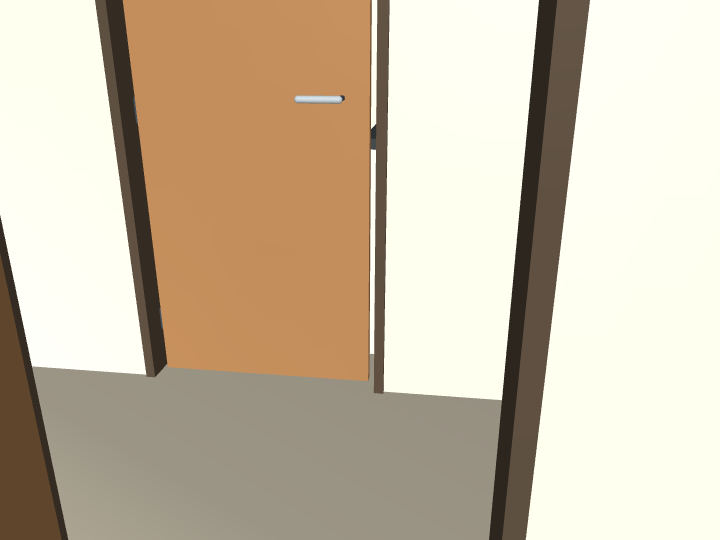
| 17 | 2.6s toolUse | robot_door_action OPEN gate drzwi 1: po potwierdzonym PRESS otwórz g_office; monitoruj postęp i ewentualne clipped leaf bez resetu ok | 27,853 in 3 · out 105 · cR 8856 · cW 18889 · reason 13 | $0.0050 |
| 18 | 3.1s toolUse | robot_observe Po OPEN: zmierz opening_progress, widoczną powierzchnię i wolną krawędź; przygotuj bezpieczny RETREAT przed release {"observation_id":"obs-2923688a-9-13090","session_id":"2923688a","time_s":26.18,"rgb_path":"/home/pawel/Documents/HomeB… | 28,081 in 3 · out 73 · cR 27745 · cW 260 · reason 21 | $0.0007 |
| 19 | 4.3s toolUse | robot_door_action RELEASE: opening 1.455 rad jest wystarczające i bez stopu; zwolnij chwyt g_office przed ostrożnym odwrotem ok | 31,226 in 3 · out 172 · cR 7365 · cW 23686 · reason 80 | $0.0063 |
| 20 | 2.3s toolUse | robot_observe RELEASE verify: potwierdź pusty chwyt, aktualne skrzydło i korytarz odwrotu; zaplanuj pojedynczy waypoint w workspace {"observation_id":"obs-2923688a-10-13340","session_id":"2923688a","time_s":26.68,"rgb_path":"/home/pawel/Documents/Home… | 31,367 in 3 · out 57 · cR 31051 · cW 256 | $0.0008 |
| 21 | 4.4s toolUse | robot_execute_sequence RETREAT krok 1: odsuń TCP 5 cm po aktualnej normalnej kontaktu od widocznej powierzchni skrzydła; pojedynczy waypoint, bez batchu ok · move_tcp · F=0.00N · grip=no | 34,657 in 3 · out 240 · cR 7365 · cW 27049 · reason 133 | $0.0072 |
| 22 | 2.2s toolUse | robot_observe Po retreat waypoint: sprawdź TCP, powierzchnię skrzydła, wolną krawędź i czy można bezpiecznie schować ramię {"observation_id":"obs-2923688a-11-13478","session_id":"2923688a","time_s":26.956,"rgb_path":"/home/pawel/Documents/Hom… | 34,641 in 3 · out 52 · cR 34414 · cW 172 | $0.0008 |
| 23 | 5.0s toolUse | robot_execute_sequence STOW: po zweryfikowanym odwrocie i pustym chwycie schowaj ramię do pozycji centralnej; nie łącz z jazdą collision_guard · F=0.00N · grip=no · STOP | 37,908 in 3 · out 178 · cR 7365 · cW 30362 · reason 81 | $0.0080 |
| 24 | — aborted | — | 0 in 0 · out 0 | — |
Źródła: messages.json · openrouter-costs.json. Koszt = OpenRouter total_cost (nie zerowe metadata SDK).
evaluation.json
{
  "objects": {
    "sock_blue": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003981179761645033
    },
    "shirt_red": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003976685926196724
    },
    "towel_green": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003976303366659072
    }
  },
  "events": [],
  "sim_time_s": 26.95599999999594,
  "physics": "MuJoCo flex 2D FEM/contact/self collision",
  "controller_kind": "see host run manifest; evaluator is not a planner sensor",
  "doors": {
    "g_entrance": {
      "hinge_angle_rad": -1.0509337455288646e-38,
      "handle_angle_rad": -2.4759872750816632e-18,
      "latch_active": true
    },
    "g_garage_utility": {
      "hinge_angle_rad": -4.89310851978414e-09,
      "handle_angle_rad": -1.4401021503756104e-18,
      "latch_active": true
    },
    "g_utility_hall": {
      "hinge_angle_rad": 0.0,
      "handle_angle_rad": -3.398281465236448e-18,
      "latch_active": true
    },
    "g_office": {
      "hinge_angle_rad": -1.424900788786617,
      "handle_angle_rad": -0.0005749136359420521,
      "latch_active": false
    },
    "g_wc": {
      "hinge_angle_rad": -4.561630147315148e-09,
      "handle_angle_rad": -1.6505529347195503e-17,
      "latch_active": true
    },
    "g_vestibule": {
      "hinge_angle_rad": -4.561630147315148e-09,
      "handle_angle_rad": -1.6505529347195503e-17,
      "latch_active": true
    },
    "g_fitness": {
      "hinge_angle_rad": -4.893108519724438e-09,
      "handle_angle_rad": -3.114091550088233e-17,
      "latch_active": true
    }
  },
  "floor_id": "ground"
}