omp-door-chain-phased-luna56-002
dom · homebot-dom · 2026-11-03 10:28 ·
homebot-dom/runs/omp-door-chain-phased-luna56-002MP4 · 677.2 KB · pełny ekran w playerze
| obiekt | dostarczony | w koszu |
|---|---|---|
| sock_blue | nie | 0% |
| shirt_red | nie | 0% |
| towel_green | nie | 0% |
skilldoor-chain-ground
modelopenai/gpt-5.6-luna
profilgpu
LLM / koszt44 calli · $0.188
ag. limity43 req · 20 seq · 44 tools
czas misji225.2s
status agentarobot_stop_latched
calle LLM
44
tool calls
44
koszt zadania
$0.188
tokeny (sum)
1,624,676
in / out
129 / 5,041
cache R/W
968,945 / 650,561
czas modelu
148.0s
Calle LLM na zadanie
| # | czas | co zrobił (tool + wynik) | tokeny | koszt |
|---|---|---|---|---|
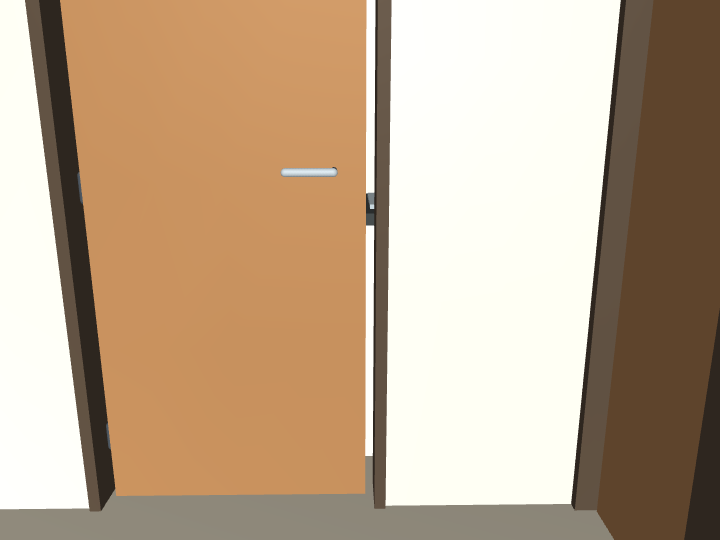
| 1 | 3.8s toolUse | robot_capabilities DISCOVER: sprawdź wariant v4, lift, workspace, ramę i limity dla fazy otwarcia drzwi gabinetu mode=SIMULATION_ONLY mission_memory_read Odczytaj pamięć misji; traktuj notatki jako niezweryfikowane {"revision":0,"agent_notes":null} robot_observe SURVEY: świeża obserwacja startu przy g_office; znajdź widoczne zamknięte drzwi gabinetu, klamkę, lidar, siły i stan stop {"observation_id":"obs-0ce43362-1-350","session_id":"0ce43362","time_s":0.7,"rgb_path":"/home/pawel/Documents/HomeBot_P… | 7,706 in 3 · out 206 · cR 0 · cW 7497 · reason 45 | $0.0021 |
| 2 | 4.3s toolUse | robot_look SURVEY: zmień tilt, aby uzyskać świeży widok klamki g_office i geometrii zawiasu; bez ruchu podstawy ok | 11,041 in 3 · out 142 · cR 7497 · cW 3399 · reason 51 | $0.0012 |
| 3 | 2.4s toolUse | robot_observe Świeża obserwacja po zmianie widoku: potwierdź klamkę, uchylenie/skrzydło, zawias i kandydat uchwytu g_office przed SWEEP_CHECK {"observation_id":"obs-0ce43362-2-694","session_id":"0ce43362","time_s":1.388,"rgb_path":"/home/pawel/Documents/HomeBot… | 11,107 in 3 · out 65 · cR 10896 · cW 143 | $0.0003 |
| 4 | 3.8s toolUse | robot_move_base SWEEP_CHECK zakończony na podstawie dwóch widoków: klamka widoczna, pełne skrzydło i wolna przestrzeń ocenione; teraz hinge-clear zgodnie z fazą, ramię schowane/lift=0 ok | 13,817 in 3 · out 153 · cR 11039 · cW 2622 · reason 38 | $0.0011 |
| 5 | 3.4s toolUse | robot_observe Obserwacja po hinge-clear: potwierdź geometrię, stop, arm stowed/lift=0 i aktualnego kandydata klamki przed podniesieniem {"observation_id":"obs-0ce43362-3-1908","session_id":"0ce43362","time_s":3.816,"rgb_path":"/home/pawel/Documents/HomeBo… | 13,924 in 3 · out 58 · cR 13661 · cW 202 | $0.0004 |
| 6 | 3.0s toolUse | robot_move_lift Podnieś pustą, schowaną kolumnę do 0.40 m zgodnie z fazą; obserwacja po hinge-clear jest świeża i stop nieaktywny ok | 16,364 in 3 · out 137 · cR 13863 · cW 2361 · reason 46 | $0.0010 |
| 7 | 2.3s toolUse | robot_observe REACH: świeża obserwacja po lifcie; odczytaj aktualny handle_candidate_m względem arm_carriage i potwierdź zakres TCP {"observation_id":"obs-0ce43362-4-5242","session_id":"0ce43362","time_s":10.484,"rgb_path":"/home/pawel/Documents/HomeB… | 16,412 in 3 · out 51 · cR 16224 · cW 134 | $0.0004 |
| 8 | 4.8s toolUse | robot_execute_sequence REACH: przesuń TCP do świeżego kandydata klamki g_office, bez chwytania; punkt mieści się w workspace arm_carriage rejected | 18,892 in 3 · out 139 · cR 16358 · cW 2392 · reason 38 | $0.0011 |
| 9 | 3.5s toolUse | robot_observe Świeża obserwacja po odrzuceniu REACH; potwierdź lift=0.4 i aktualny kandydat klamki, bez resetowania stopu {"observation_id":"obs-0ce43362-5-5242","session_id":"0ce43362","time_s":10.484,"rgb_path":"/home/pawel/Documents/HomeB… | 18,973 in 3 · out 98 · cR 18750 · cW 122 · reason 39 | $0.0005 |
| 10 | 4.5s toolUse | robot_look REACH korekta: klamka zniknęła po obrocie; skieruj kamerę w stronę skrzydła/zawiasu, aby uzyskać nowego widocznego kandydata po lifcie ok | 21,468 in 3 · out 228 · cR 18872 · cW 2365 · reason 116 | $0.0012 |
| 11 | 2.2s toolUse | robot_observe Świeża korekcyjna obserwacja klamki g_office po zmianie pan/tilt; nie wykonuj ruchu bez nowego kandydata {"observation_id":"obs-0ce43362-6-5461","session_id":"0ce43362","time_s":10.922,"rgb_path":"/home/pawel/Documents/HomeB… | 21,464 in 3 · out 54 · cR 21237 · cW 170 | $0.0005 |
| 12 | 2.5s toolUse | robot_execute_sequence REACH: przesuń TCP do aktualnego, widocznego kandydata klamki po korekcie widoku ok · move_tcp · F=0.00N · grip=no | 23,545 in 3 · out 90 · cR 7497 · cW 15955 | $0.0042 |
| 13 | 2.1s toolUse | robot_observe Obserwacja po REACH: potwierdź TCP przy klamce i stan kontaktu przed GRASP {"observation_id":"obs-0ce43362-7-7588","session_id":"0ce43362","time_s":15.176,"rgb_path":"/home/pawel/Documents/HomeB… | 23,651 in 3 · out 43 · cR 23452 · cW 153 | $0.0006 |
| 14 | 2.3s toolUse | robot_door_action GRASP: chwyć widoczną klamkę g_office przy aktualnym TCP i zachowaj sprzężenie drzwi ok | 25,733 in 3 · out 84 · cR 7497 · cW 18149 | $0.0048 |
| 15 | 1.8s toolUse | robot_observe Obserwacja po GRASP: potwierdź door_grip, kontakt, siłę i brak stopu przed PRESS {"observation_id":"obs-0ce43362-8-7638","session_id":"0ce43362","time_s":15.276,"rgb_path":"/home/pawel/Documents/HomeB… | 25,949 in 3 · out 45 · cR 25646 · cW 255 | $0.0006 |
| 16 | 3.4s toolUse | robot_door_action PRESS: naciśnij sprężynową klamkę g_office przed otwieraniem; użyj świeżej obserwacji po GRASP ok | 28,074 in 3 · out 85 · cR 7497 · cW 20489 | $0.0054 |
| 17 | 2.2s toolUse | robot_observe Obserwacja po PRESS: potwierdź zatrzask zwolniony, grip i brak stopu przed OPEN {"observation_id":"obs-0ce43362-9-8088","session_id":"0ce43362","time_s":16.176,"rgb_path":"/home/pawel/Documents/HomeB… | 28,293 in 3 · out 45 · cR 27986 · cW 259 | $0.0007 |
| 18 | 2.3s toolUse | robot_door_action OPEN: otwórz zwolnione drzwi g_office; monitoruj otwarcie i ewentualny bezpieczny clipped-leaf wynik ok | 30,388 in 3 · out 87 · cR 0 · cW 30298 | $0.0077 |
| 19 | 2.8s toolUse | robot_observe Obserwacja po OPEN: potwierdź opening_progress, stop, kontakt i aktualny TCP przed RELEASE {"observation_id":"obs-0ce43362-10-12432","session_id":"0ce43362","time_s":24.864,"rgb_path":"/home/pawel/Documents/Hom… | 30,601 in 3 · out 42 · cR 30298 · cW 258 | $0.0007 |
| 20 | 2.9s toolUse | robot_door_action RELEASE: po udanym otwarciu puść klamkę g_office; zachowaj wynik suggested_retreat ok | 33,710 in 3 · out 79 · cR 6964 · cW 26664 | $0.0069 |
| 21 | 2.2s toolUse | robot_observe Po RELEASE: świeża obserwacja otwartego skrzydła i TCP; przygotuj pierwszy sugerowany punkt retreat, bez stowowania skokiem {"observation_id":"obs-0ce43362-11-12682","session_id":"0ce43362","time_s":25.364,"rgb_path":"/home/pawel/Documents/Hom… | 34,048 in 3 · out 52 · cR 33628 · cW 365 | $0.0008 |
| 22 | 4.6s toolUse | robot_execute_sequence RETREAT punkt 1/4 z wyniku RELEASE, pojedynczy move_tcp; odchodzę po stronie kontaktu, bez skoku przez skrzydło ok · move_tcp · F=0.00N · grip=no | 37,245 in 3 · out 159 · cR 6964 · cW 30119 · reason 56 | $0.0079 |
| 23 | 3.0s toolUse | robot_observe Obserwacja po retreat 1/4; sprawdź TCP, skrzydło, stop i czy kolejny sugerowany odcinek pozostaje bezpieczny {"observation_id":"obs-0ce43362-12-12904","session_id":"0ce43362","time_s":25.808,"rgb_path":"/home/pawel/Documents/Hom… | 37,308 in 3 · out 55 · cR 37083 · cW 167 | $0.0009 |
| 24 | 3.9s toolUse | robot_execute_sequence RETREAT punkt 2/4 z wyniku RELEASE, pojedynczy move_tcp po obserwacji punktu 1 ok · move_tcp · F=0.00N · grip=no | 40,428 in 3 · out 117 · cR 6964 · cW 33344 · reason 23 | $0.0086 |
| 25 | 3.6s toolUse | robot_observe Obserwacja po retreat 2/4; sprawdź aktualny TCP i otwarte skrzydło przed punktem 3 {"observation_id":"obs-0ce43362-13-13705","session_id":"0ce43362","time_s":27.41,"rgb_path":"/home/pawel/Documents/Home… | 40,517 in 3 · out 48 · cR 40308 · cW 158 | $0.0009 |
| 26 | 2.8s toolUse | robot_execute_sequence RETREAT punkt 3/4 z wyniku RELEASE, pojedynczy move_tcp po obserwacji punktu 2 ok · move_tcp · F=0.00N · grip=no | 43,657 in 3 · out 106 · cR 6964 · cW 36584 · reason 12 | $0.0094 |
| 27 | 2.3s toolUse | robot_observe Obserwacja po retreat 3/4; sprawdź TCP i brak przeszkody przed ostatnim punktem sugerowanym {"observation_id":"obs-0ce43362-14-14399","session_id":"0ce43362","time_s":28.798,"rgb_path":"/home/pawel/Documents/Hom… | 43,756 in 3 · out 47 · cR 43548 · cW 158 | $0.0010 |
| 28 | 2.6s toolUse | robot_execute_sequence RETREAT punkt 4/4: ostatni sugerowany punkt to bezpieczne schowanie TCP w workspace, pojedynczy move_tcp po obserwacji punktu 3 ok · move_tcp · F=0.00N · grip=no | 46,860 in 3 · out 96 · cR 6964 · cW 39797 | $0.010 |
| 29 | 2.3s toolUse | robot_observe Po pełnym RETREAT: potwierdź TCP stowed, pusty chwytak, door_grip=null i stop=false przed opuszczeniem liftu {"observation_id":"obs-0ce43362-15-15853","session_id":"0ce43362","time_s":31.706,"rgb_path":"/home/pawel/Documents/Hom… | 46,978 in 3 · out 52 · cR 46761 · cW 162 | $0.0010 |
| 30 | 4.3s toolUse | robot_move_lift STOW spełnione: TCP=(0,0,0.55), pusty chwytak, door_grip=null. Opuść lift do 0 przed gotowością do jazdy; bez jazdy przez próg ok | 50,063 in 3 · out 131 · cR 6964 · cW 42965 · reason 32 | $0.011 |
| 31 | 2.3s toolUse | robot_observe Końcowa obserwacja fazy 1: potwierdź lift=0, stowed arm, door_grip=null, stop=false oraz opening_progress g_office {"observation_id":"obs-0ce43362-16-19187","session_id":"0ce43362","time_s":38.374,"rgb_path":"/home/pawel/Documents/Hom… | 50,127 in 3 · out 55 · cR 49929 · cW 140 | $0.0011 |
| 32 | 6.6s toolUse | mission_memory_write Zapisz zweryfikowany stan fazy 1: g_office otwarte, retreat wykonany wszystkimi 4 punktami, ramię stowed, lift opuszczony, bez jazdy przez próg {"revision":1,"kind":"agent_mission_notes","notes":"Faza 1: DISCOVER v4 ground house_ground_v4, lift enabled. Door g_of… | 53,515 in 3 · out 369 · cR 6964 · cW 46179 · reason 110 | $0.012 |
| 33 | 6.1s stop | Otwarto drzwi `g_office` (`opening_progress_rad=-1.4340`). Wykonano cały sugerowany retreat, ramię schowane, chwytak pusty, `lift_m=0`, `door_grip=null`, bez przejazdu przez próg. Końcowa obserwacja: `obs-0ce43362-16-19… | 53,789 in 3 · out 147 · cR 53143 · cW 496 · reason 58 | $0.0014 |
| 34 | 2.6s toolUse | robot_observe FAZA 2 start: sprawdź świeży stan liftu, stow, door_grip, stop, otwarte g_office i lidar przed CROSS {"observation_id":"obs-0ce43362-17-19187","session_id":"0ce43362","time_s":38.374,"rgb_path":"/home/pawel/Documents/Hom… | 54,224 in 3 · out 67 · cR 53639 · cW 515 · reason 13 | $0.0013 |
| 35 | 5.5s toolUse | robot_move_base CROSS krok 1: stan spełnia lift=0, TCP stowed (xy=0,z=.55), pusty chwytak i brak chwytu. Przejdź krótko przez otwarte g_office wzdłuż lokalnego kierunku do otworu ok | 57,583 in 3 · out 294 · cR 6964 · cW 50322 · reason 170 | $0.013 |
| 36 | 2.5s toolUse | robot_observe Świeży lidar po CROSS kroku 1; sprawdź położenie względem pierwotnej płaszczyzny g_office i możliwość następnego krótkiego kroku {"observation_id":"obs-0ce43362-18-20187","session_id":"0ce43362","time_s":40.374,"rgb_path":"/home/pawel/Documents/Hom… | 57,570 in 3 · out 59 · cR 57286 · cW 222 | $0.0013 |
| 37 | 4.3s toolUse | robot_move_base CROSS krok 2: lidar po pierwszym kroku wskazuje wolną trasę; wykonaj kolejny krótki krok przez otwór, bez zmiany konfiguracji ok | 60,758 in 3 · out 140 · cR 6964 · cW 53651 · reason 39 | $0.014 |
| 38 | 2.5s toolUse | robot_observe VERIFY CROSS: świeży lidar i detections po kroku 2; oceń przekroczenie pierwotnej płaszczyzny g_office i wyszukaj inne drzwi w nowym pokoju {"observation_id":"obs-0ce43362-19-21187","session_id":"0ce43362","time_s":42.374,"rgb_path":"/home/pawel/Documents/Hom… | 60,879 in 3 · out 63 · cR 60615 · cW 198 | $0.0013 |
| 39 | 6.0s toolUse | robot_look Nowy pokój po CROSS: skieruj kamerę na inne drzwi g_wc, bez door_action i bez podnoszenia liftu; przygotuj świeży widok klamki ok | 64,242 in 3 · out 317 · cR 6964 · cW 56958 · reason 217 | $0.015 |
| 40 | 2.5s toolUse | robot_observe Świeża obserwacja po look: potwierdź CROSS oraz widoczne inne drzwi z handle_candidate_m; wybierz door_id różne od g_office {"observation_id":"obs-0ce43362-20-21469","session_id":"0ce43362","time_s":42.938,"rgb_path":"/home/pawel/Documents/Hom… | 64,136 in 3 · out 55 · cR 63922 · cW 156 | $0.0014 |
| 41 | 5.7s toolUse | robot_move_base Podejście do innych drzwi g_wc: ramię stowed/lift=0, chwytak pusty. Wykonaj krótki ruch bazy w stronę świeżego kandydata, pozostając poza skrzydłem ok | 67,542 in 3 · out 294 · cR 6964 · cW 60281 · reason 173 | $0.016 |
| 42 | 2.6s toolUse | robot_observe Świeża obserwacja po podejściu: potwierdź inne drzwi g_wc, klamkę w zasięgu po podniesieniu oraz hinge-clear; nie chwytaj ani nie otwieraj {"observation_id":"obs-0ce43362-21-22972","session_id":"0ce43362","time_s":45.944,"rgb_path":"/home/pawel/Documents/Hom… | 67,534 in 3 · out 67 · cR 67245 · cW 219 | $0.0015 |
| 43 | 6.9s toolUse | robot_move_base Dopasowanie pozycji przy g_wc: świeży lidar, lift=0 i ramię stowed. Krótki ruch dx=0.10 m, aby handle_candidate wejść w workspace po lifcie; bez door_action collision_guard | 70,805 in 3 · out 320 · cR 6964 · cW 63518 · reason 206 | $0.016 |
| 44 | — aborted | — | 0 in 0 · out 0 | — |
Źródła: messages.json · openrouter-costs.json. Koszt = OpenRouter total_cost (nie zerowe metadata SDK).
evaluation.json
{
  "objects": {
    "sock_blue": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003981232375490439
    },
    "shirt_red": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003976854960519853
    },
    "towel_green": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003976096637735828
    }
  },
  "events": [],
  "sim_time_s": 45.944000000010185,
  "physics": "MuJoCo flex 2D FEM/contact/self collision",
  "controller_kind": "see host run manifest; evaluator is not a planner sensor",
  "doors": {
    "g_entrance": {
      "hinge_angle_rad": 2.5162261937984627e-38,
      "handle_angle_rad": -4.232907775122681e-18,
      "latch_active": true
    },
    "g_garage_utility": {
      "hinge_angle_rad": -5.209199300195803e-09,
      "handle_angle_rad": -1.2693843830337576e-18,
      "latch_active": true
    },
    "g_utility_hall": {
      "hinge_angle_rad": 0.0,
      "handle_angle_rad": -1.2753410996438061e-18,
      "latch_active": true
    },
    "g_office": {
      "hinge_angle_rad": -1.3983666977416627,
      "handle_angle_rad": 1.331330023482731e-16,
      "latch_active": false
    },
    "g_wc": {
      "hinge_angle_rad": -4.856313166621276e-09,
      "handle_angle_rad": -1.5273855017263382e-17,
      "latch_active": true
    },
    "g_vestibule": {
      "hinge_angle_rad": -4.856313166621276e-09,
      "handle_angle_rad": -1.5273855017263382e-17,
      "latch_active": true
    },
    "g_fitness": {
      "hinge_angle_rad": -5.209199300085558e-09,
      "handle_angle_rad": -7.512263140747838e-17,
      "latch_active": true
    }
  },
  "floor_id": "ground"
}