omp-door-exit-luna-001
dom · homebot-dom · 2026-11-03 07:17 ·
homebot-dom/runs/omp-door-exit-luna-001MP4 · 516.5 KB · pełny ekran w playerze
| obiekt | dostarczony | w koszu |
|---|---|---|
| sock_blue | nie | 0% |
| shirt_red | nie | 0% |
| towel_green | nie | 0% |
skilldoor-exit-ground
modelopenai/gpt-5.6-luna
profilgpu
LLM / koszt24 calli · $0.052
ag. limity23 req · 12 seq · 25 tools
czas misji128.8s
status agentarobot_stop_latched
calle LLM
24
tool calls
25
koszt zadania
$0.052
tokeny (sum)
521,257
in / out
69 / 2,192
cache R/W
349,185 / 169,811
czas modelu
70.2s
Calle LLM na zadanie
| # | czas | co zrobił (tool + wynik) | tokeny | koszt |
|---|---|---|---|---|
| 1 | 3.3s toolUse | robot_capabilities Odkryj pełne możliwości robota v4, lift, ramy i limity mode=SIMULATION_ONLY mission_memory_read Odczytaj pamięć bieżącej misji i poprzednie notatki {"revision":0,"agent_notes":null} robot_observe Wykonaj świeżą obserwację RGB-D, lidar, siły i odometrii; szukaj door_handle i door_leaf {"observation_id":"obs-6ab04f36-1-350","session_id":"6ab04f36","time_s":0.7,"rgb_path":"/home/pawel/Documents/HomeBot_P… | 6,624 in 3 · out 157 · cR 0 · cW 6464 · reason 23 | $0.0018 |
| 2 | 3.8s toolUse | robot_look Unieś widok kamery, aby znaleźć klamkę drzwi g_office; ramię pozostaje schowane, lift=0 ok | 9,992 in 3 · out 153 · cR 6464 · cW 3372 · reason 61 | $0.0012 |
| 3 | 2.0s toolUse | robot_observe Po zmianie widoku wykonaj świeżą obserwację i odczytaj klamkę oraz geometrię skrzydła g_office {"observation_id":"obs-6ab04f36-2-788","session_id":"6ab04f36","time_s":1.576,"rgb_path":"/home/pawel/Documents/HomeBot… | 10,042 in 3 · out 49 · cR 9836 · cW 154 | $0.0003 |
| 4 | 5.9s toolUse | robot_move_base Ustaw bazę po stronie zawiasu, poza łukiem skrzydła; mały ruch w lewo (+y), ramię schowane, lift=0 ok | 12,742 in 3 · out 221 · cR 9990 · cW 2528 · reason 116 | $0.0011 |
| 5 | 1.7s toolUse | robot_observe Sprawdź świeżą geometrię po ustawieniu bazy przed podniesieniem ramienia {"observation_id":"obs-6ab04f36-3-1972","session_id":"6ab04f36","time_s":3.944,"rgb_path":"/home/pawel/Documents/HomeBo… | 12,757 in 3 · out 39 · cR 12518 · cW 197 | $0.0003 |
| 6 | 4.0s toolUse | robot_move_lift Podnieś pusty, schowany chwytak do 0,40 m, aby dosięgnąć klamki ok | 15,177 in 3 · out 123 · cR 12715 · cW 2336 · reason 39 | $0.0010 |
| 7 | 2.2s toolUse | robot_observe Po podniesieniu wykonaj świeżą obserwację; użyj nowego handle_candidate_m względem aktualnego liftu {"observation_id":"obs-6ab04f36-4-5306","session_id":"6ab04f36","time_s":10.612,"rgb_path":"/home/pawel/Documents/HomeB… | 15,231 in 3 · out 45 · cR 15051 · cW 132 | $0.0004 |
| 8 | 3.6s toolUse | robot_execute_sequence Przenieś TCP dokładnie do świeżej, widocznej klamki; bez chwytania w tej sekwencji ok · move_tcp · F=0.00N · grip=no | 17,726 in 3 · out 143 · cR 15183 · cW 2397 · reason 41 | $0.0011 |
| 9 | 2.5s toolUse | robot_observe Potwierdź świeżą pozycję TCP i widoczność klamki przed chwytem {"observation_id":"obs-6ab04f36-5-7509","session_id":"6ab04f36","time_s":15.018,"rgb_path":"/home/pawel/Documents/HomeB… | 17,793 in 3 · out 40 · cR 17580 · cW 170 | $0.0004 |
| 10 | 3.0s toolUse | robot_door_action Chwyć widoczną klamkę g_office w aktualnym punkcie TCP ok | 20,182 in 3 · out 76 · cR 17750 · cW 2353 | $0.0010 |
| 11 | 1.8s toolUse | robot_observe Potwierdź chwyt i stan klamki przed naciśnięciem {"observation_id":"obs-6ab04f36-6-7559","session_id":"6ab04f36","time_s":15.118,"rgb_path":"/home/pawel/Documents/HomeB… | 20,392 in 3 · out 36 · cR 20103 · cW 250 | $0.0005 |
| 12 | 2.3s toolUse | robot_door_action Naciśnij sprężynową dźwignię klamki g_office przed otwarciem ok | 22,312 in 3 · out 79 · cR 6464 · cW 15766 | $0.0042 |
| 13 | 3.1s toolUse | robot_observe Potwierdź zwolnienie zatrzasku po naciśnięciu, bez zmiany chwytu {"observation_id":"obs-6ab04f36-7-8009","session_id":"6ab04f36","time_s":16.018,"rgb_path":"/home/pawel/Documents/HomeB… | 22,533 in 3 · out 42 · cR 22230 · cW 258 | $0.0006 |
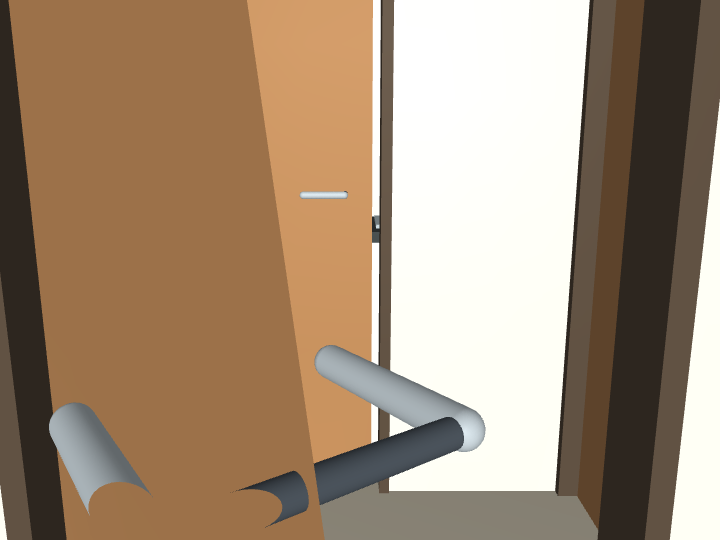
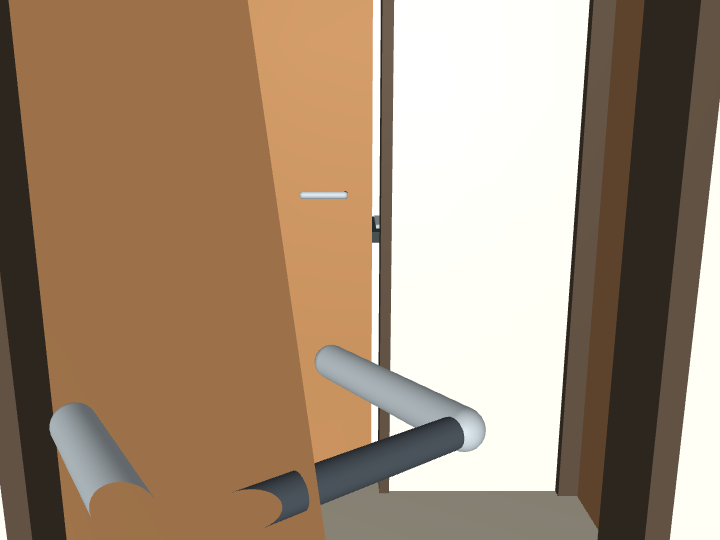
| 14 | 2.6s toolUse | robot_door_action Otwórz zwolnione skrzydło g_office ostrożnym ruchem, aby sklasyfikować kierunek incomplete_motion | 24,478 in 3 · out 101 · cR 6464 · cW 17910 · reason 14 | $0.0047 |
| 15 | 3.3s toolUse | robot_observe Sprawdź świeżo po próbie otwarcia: ruch skrzydła, prześwit i ewentualną blokadę {"observation_id":"obs-6ab04f36-8-12353","session_id":"6ab04f36","time_s":24.706,"rgb_path":"/home/pawel/Documents/Home… | 24,707 in 3 · out 75 · cR 24374 · cW 255 · reason 24 | $0.0006 |
| 16 | 3.1s toolUse | robot_door_action Zwolnij chwyt klamki po zaobserwowanym otwarciu skrzydła; nie poruszaj bazą ok | 28,730 in 3 · out 120 · cR 6464 · cW 22143 · reason 33 | $0.0058 |
| 17 | 2.8s toolUse | robot_execute_sequence Po zwolnieniu wycofaj TCP od skrzydła i schowaj ramię, omijając widoczną wolną krawędź rejected | 28,977 in 3 · out 116 · cR 28607 · cW 251 | $0.0008 |
| 18 | 3.5s toolUse | robot_observe Po zwolnieniu pobierz świeżą obserwację skrzydła i TCP przed wycofaniem oraz schowaniem ramienia {"observation_id":"obs-6ab04f36-9-12603","session_id":"6ab04f36","time_s":25.206,"rgb_path":"/home/pawel/Documents/Home… | 29,063 in 3 · out 61 · cR 28858 · cW 141 · reason 11 | $0.0007 |
| 19 | 2.7s toolUse | robot_execute_sequence Wycofaj TCP na stronę wolnej krawędzi i ustaw ramię w pozycji stowed, bez przechodzenia przez skrzydło ok · move_tcp → move_tcp · F=0.00N · grip=no | 33,043 in 3 · out 115 · cR 6198 · cW 26727 | $0.0069 |
| 20 | 2.5s toolUse | robot_observe Zweryfikuj świeżo pozycję stowed, wolny otwór i lidar przed opuszczeniem liftu {"observation_id":"obs-6ab04f36-10-13452","session_id":"6ab04f36","time_s":26.904,"rgb_path":"/home/pawel/Documents/Hom… | 33,158 in 3 · out 45 · cR 32925 · cW 185 | $0.0008 |
| 21 | 2.6s toolUse | robot_move_lift Opuść kolumnę do 0 po potwierdzeniu pustego, schowanego ramienia ok | 37,091 in 3 · out 73 · cR 6198 · cW 30817 | $0.0079 |
| 22 | 2.3s toolUse | robot_observe Sprawdź świeży przejazd przez otwór: lift=0, ramię schowane, skrzydło i lidar {"observation_id":"obs-6ab04f36-11-16786","session_id":"6ab04f36","time_s":33.572,"rgb_path":"/home/pawel/Documents/Hom… | 37,183 in 3 · out 47 · cR 37015 · cW 118 | $0.0008 |
| 23 | 5.4s toolUse | robot_move_base Przejedź krótkim krokiem przez zweryfikowany, otwarty otwór; lift=0 i ramię stowed collision_guard | 41,324 in 3 · out 236 · cR 6198 · cW 34887 · reason 142 | $0.0091 |
| 24 | — aborted | — | 0 in 0 · out 0 | — |
Źródła: messages.json · openrouter-costs.json. Koszt = OpenRouter total_cost (nie zerowe metadata SDK).
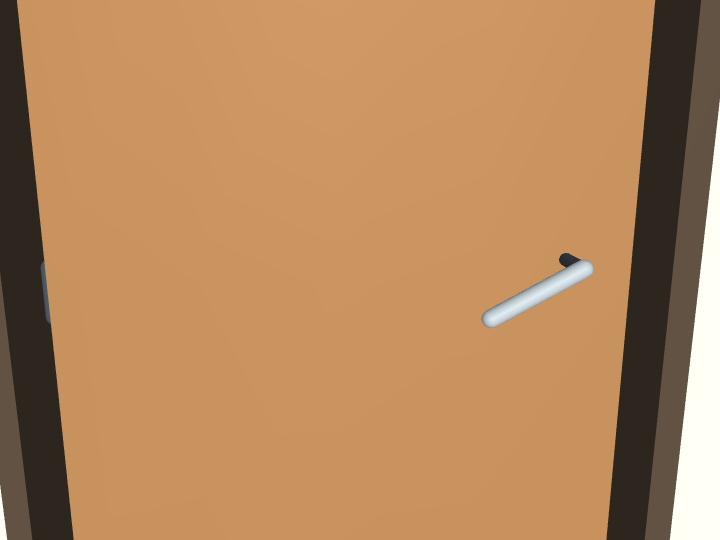
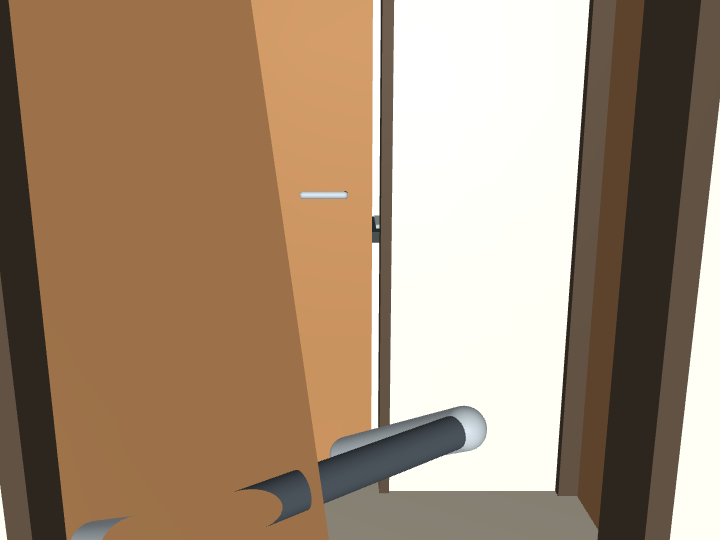
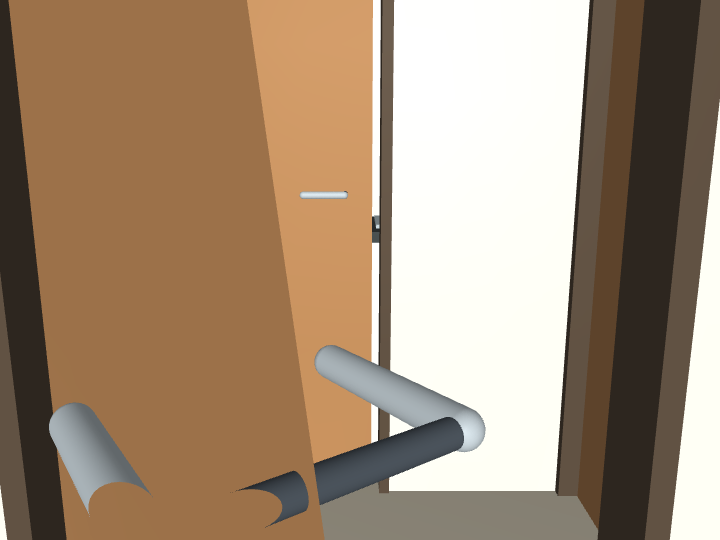
evaluation.json
{
  "objects": {
    "sock_blue": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003981280146128419
    },
    "shirt_red": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003976640387731947
    },
    "towel_green": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003976187773667362
    }
  },
  "events": [],
  "sim_time_s": 33.571999999995064,
  "physics": "MuJoCo flex 2D FEM/contact/self collision",
  "controller_kind": "see host run manifest; evaluator is not a planner sensor",
  "doors": {
    "g_entrance": {
      "hinge_angle_rad": 4.6681310130427247e-39,
      "handle_angle_rad": -3.3082569052034526e-18,
      "latch_active": true
    },
    "g_garage_utility": {
      "hinge_angle_rad": 9.580950624306587e-09,
      "handle_angle_rad": -3.8652308750660634e-18,
      "latch_active": true
    },
    "g_utility_hall": {
      "hinge_angle_rad": 0.0,
      "handle_angle_rad": -4.367204671350822e-18,
      "latch_active": true
    },
    "g_office": {
      "hinge_angle_rad": -0.9425326793649349,
      "handle_angle_rad": -4.951549702642632e-18,
      "latch_active": false
    },
    "g_wc": {
      "hinge_angle_rad": 6.013440024407683e-09,
      "handle_angle_rad": -2.7582335435104956e-18,
      "latch_active": true
    },
    "g_vestibule": {
      "hinge_angle_rad": 6.013440024407683e-09,
      "handle_angle_rad": -2.7582335435104956e-18,
      "latch_active": true
    },
    "g_fitness": {
      "hinge_angle_rad": 9.580950624184113e-09,
      "handle_angle_rad": 1.5295813173854338e-18,
      "latch_active": true
    }
  },
  "floor_id": "ground"
}