omp-door-exit-luna6-002
dom · homebot-dom · 2026-11-03 09:07 ·
homebot-dom/runs/omp-door-exit-luna6-002MP4 · 145.9 KB · pełny ekran w playerze
| obiekt | dostarczony | w koszu |
|---|---|---|
| sock_blue | nie | 0% |
| shirt_red | nie | 0% |
| towel_green | nie | 0% |
skilldoor-exit-ground
modelopenai/gpt-6-luna
profilgpu
LLM / koszt14 calli · $0.0081
ag. limity14 req · 5 seq · 14 tools
czas misji58.7s
calle LLM
14
tool calls
14
koszt zadania
$0.0081
tokeny (sum)
242,723
in / out
42 / 2,357
cache R/W
200,849 / 39,475
czas modelu
49.4s
Calle LLM na zadanie
| # | czas | co zrobił (tool + wynik) | tokeny | koszt |
|---|---|---|---|---|
| 1 | 2.2s toolUse | robot_capabilities DISCOVER: sprawdź możliwości, ramę, podnośnik i limity robota mode=SIMULATION_ONLY mission_memory_read Odczytaj poprzednie notatki misji; traktuj je jako niezweryfikowane {"revision":0,"agent_notes":null} | 8,380 in 3 · out 93 · cR 0 · cW 8284 | $0.0011 |
| 2 | 1.8s toolUse | robot_observe SURVEY: wykonaj świeży obraz RGB-D i sensory; ustal widoczne drzwi/klamkę, lidar i portal w ramie {"observation_id":"obs-8168b573-1-350","session_id":"8168b573","time_s":0.7,"rgb_path":"/home/pawel/Documents/HomeBot_P… | 9,193 in 3 · out 50 · cR 8284 · cW 856 | $0.0002 |
| 3 | 2.3s toolUse | robot_look Kadr pokazuje skrzydło bez uchwytu; zgodnie z operatorem podnieś tilt bliżej 0 i mały pan, bez ruchu bazy ok | 11,763 in 3 · out 93 · cR 9140 · cW 2527 | $0.0005 |
| 4 | 2.8s toolUse | robot_observe Obserwuj ponownie po ruchu kamery; szukaj g_office i handle_candidate_m {"observation_id":"obs-8168b573-2-694","session_id":"8168b573","time_s":1.388,"rgb_path":"/home/pawel/Documents/HomeBot… | 11,864 in 3 · out 41 · cR 11667 · cW 153 | $0.0002 |
| 5 | 5.1s toolUse | robot_look SURVEY: zmień widok małym pan w lewo przy tilt bliskim 0, aby pokryć portal i stronę zawiasu ok Etap SURVEY, obs-8168b573-2-694: operator wskazał g_office; świeży obraz pokazuje skrzydło i handle_candidate_m [0.7361,0.0608,1.0527] w arm_carriage. Komendy look zakończone ok; lift=0, TCP=[0,0,0.45], stowed/empty, st… | 14,520 in 3 · out 260 · cR 11820 · cW 2437 | $0.0006 |
| 6 | 2.5s toolUse | robot_observe Zbierz świeży RGB-D, widoczne wierzchołki skrzydła, klamkę, portal i lidar po look {"observation_id":"obs-8168b573-3-882","session_id":"8168b573","time_s":1.764,"rgb_path":"/home/pawel/Documents/HomeBot… | 14,629 in 3 · out 49 · cR 14257 · cW 320 | $0.0002 |
| 7 | 4.3s toolUse | robot_look SURVEY: szerzej odchyl widok pan ku portalowi; tilt neutralny, bez ruchu bazy ok SURVEY, obs-8168b573-3-882: g_office nadal widoczny, handle_candidate_m=(0.7359,0.0647,1.0525), σfloor=0.02m; obraz pokazuje klamkę na prawym wolnym brzegu skrzydła, rama widoczna, lecz nie oba końce portalu/cała szerok… | 17,366 in 3 · out 283 · cR 14577 · cW 2503 | $0.0006 |
| 8 | 1.9s toolUse | robot_observe Świeża obserwacja po look: pomiar ramy/otworu i lidar, nie używać układu planu {"observation_id":"obs-8168b573-4-1007","session_id":"8168b573","time_s":2.014,"rgb_path":"/home/pawel/Documents/HomeBo… | 17,468 in 3 · out 47 · cR 17080 · cW 338 | $0.0002 |
| 9 | 3.0s toolUse | robot_move_base Operator directs retreat if obscured; current frame clips edge and no whole opening. Small reverse step, stowed arm/lift down; lidar fresh obs ok | 20,049 in 3 · out 92 · cR 17418 · cW 2536 | $0.0005 |
| 10 | 2.7s toolUse | robot_observe SURVEY: świeżo sprawdź cały otwór/portal, klamkę, pozycję i lidar po cofnięciu {"observation_id":"obs-8168b573-5-1782","session_id":"8168b573","time_s":3.564,"rgb_path":"/home/pawel/Documents/HomeBo… | 20,180 in 3 · out 48 · cR 19954 · cW 175 | $0.0002 |
| 11 | 2.4s toolUse | robot_look SURVEY: mały pan na przeciwną stronę, tilt bliżej horyzontu; sprawdź widoczność całej ramy ok | 22,733 in 3 · out 87 · cR 20129 · cW 2514 | $0.0006 |
| 12 | 1.9s toolUse | robot_observe Po zmianie spojrzenia zmierz aktualną widoczną ramę, klamkę i lidar {"observation_id":"obs-8168b573-6-2157","session_id":"8168b573","time_s":4.314,"rgb_path":"/home/pawel/Documents/HomeBo… | 22,832 in 3 · out 40 · cR 22643 · cW 146 | $0.0003 |
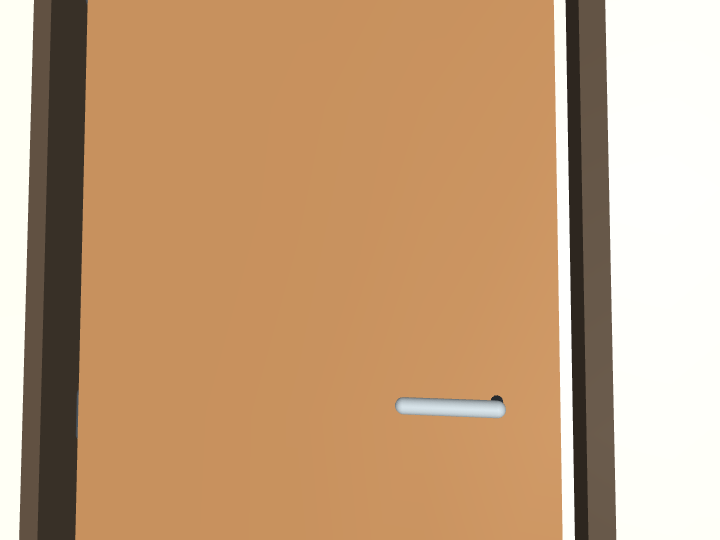
| 13 | 7.5s toolUse | mission_memory_write Zapisz tylko obserwowane notatki bieżącej misji: g_office, częściowa geometria i blokada przed SWEEP_CHECK; nie twierdź że drzwi otwarte {"revision":1,"kind":"agent_mission_notes","notes":"Mission 8700aaee-59c3-4470-affd-15fc00904db0, ground frame house_gr… SURVEY, obs-8168b573-6-2157: obraz pokazuje zamknięte skrzydło g_office z obiema pionowymi krawędziami ramy; klamka po prawej stronie kadru, handle_candidate_m=(0.8560,0.0605,1.0522), σ=0.02m. Po cofnięciu -0.12m kamera… | 25,434 in 3 · out 691 · cR 9140 · cW 15600 | $0.0024 |
| 14 | 9.0s stop | **Status: blocked** — zatrzymano na etapie SURVEY, przed SWEEP_CHECK. Nie wykonano chwytu ani nie otwarto drzwi. - **Wybór drzwi:** `g_office`, zgodnie z poleceniem operatora; świeży obraz pokazał zamknięte skrzydło i … | 26,312 in 3 · out 483 · cR 24740 · cW 1086 | $0.0006 |
Źródła: messages.json · openrouter-costs.json. Koszt = OpenRouter total_cost (nie zerowe metadata SDK).
evaluation.json
{
  "objects": {
    "sock_blue": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003981446188776418
    },
    "shirt_red": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.0039767975788159785
    },
    "towel_green": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003976194812044184
    }
  },
  "events": [],
  "sim_time_s": 4.313999999999747,
  "physics": "MuJoCo flex 2D FEM/contact/self collision",
  "controller_kind": "see host run manifest; evaluator is not a planner sensor",
  "doors": {
    "g_entrance": {
      "hinge_angle_rad": 5.233419132788961e-38,
      "handle_angle_rad": -3.766922525665287e-18,
      "latch_active": true
    },
    "g_garage_utility": {
      "hinge_angle_rad": -6.361194277520085e-09,
      "handle_angle_rad": -8.074294753541548e-19,
      "latch_active": true
    },
    "g_utility_hall": {
      "hinge_angle_rad": 0.0,
      "handle_angle_rad": -2.7713324962472723e-18,
      "latch_active": true
    },
    "g_office": {
      "hinge_angle_rad": -6.361194277501247e-09,
      "handle_angle_rad": -1.0567706122206305e-17,
      "latch_active": true
    },
    "g_wc": {
      "hinge_angle_rad": -5.930265093726754e-09,
      "handle_angle_rad": -3.793830901966707e-17,
      "latch_active": true
    },
    "g_vestibule": {
      "hinge_angle_rad": -5.930265093726754e-09,
      "handle_angle_rad": -3.793830901966707e-17,
      "latch_active": true
    },
    "g_fitness": {
      "hinge_angle_rad": -6.361194277505743e-09,
      "handle_angle_rad": -4.683166079702133e-17,
      "latch_active": true
    }
  },
  "floor_id": "ground"
}