omp-door-chain-phased-luna56-006
dom · homebot-dom · 2026-11-03 11:26 ·
homebot-dom/runs/omp-door-chain-phased-luna56-006MP4 · 567.4 KB · pełny ekran w playerze
| obiekt | dostarczony | w koszu |
|---|---|---|
| sock_blue | nie | 0% |
| shirt_red | nie | 0% |
| towel_green | nie | 0% |
skilldoor-chain-ground
modelopenai/gpt-5.6-luna
profilgpu
LLM / koszt45 calli · $0.182
ag. limity45 req · 20 seq · 44 tools
czas misji236.8s
status agentaError: 402 This request would exceed your available credits given your current in-flight requests. Retry after in-flight requests settle, or add credits. retry-after-ms=120000
calle LLM
45
tool calls
44
koszt zadania
$0.182
tokeny (sum)
1,627,981
in / out
132 / 4,592
cache R/W
996,282 / 626,975
czas modelu
160.6s
Calle LLM na zadanie
| # | czas | co zrobił (tool + wynik) | tokeny | koszt |
|---|---|---|---|---|
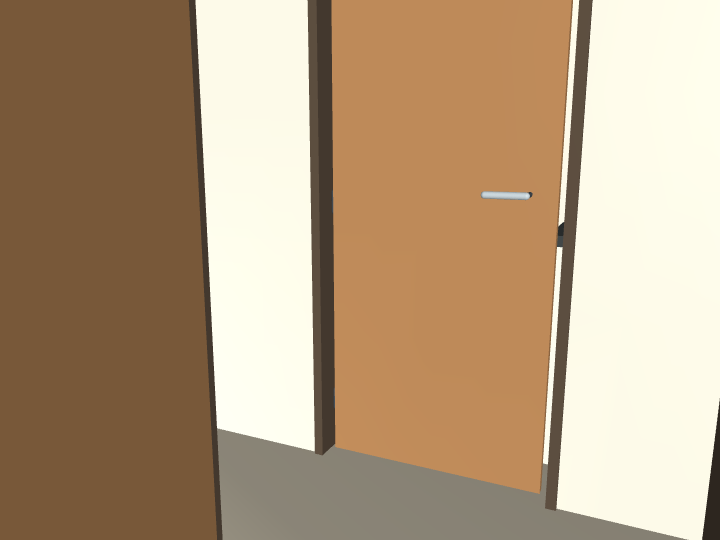
| 1 | 3.6s toolUse | robot_capabilities DISCOVER: sprawdź pełne możliwości v4, podnośnik, ramy i limity dla fazy 1; bez ruchu mode=SIMULATION_ONLY mission_memory_read Odczytaj pamięć misji dla fazy 1; traktuj jako niezweryfikowane notatki {"revision":0,"agent_notes":null} | 7,871 in 3 · out 151 · cR 7184 · cW 533 · reason 42 | $0.0005 |
| 2 | 1.9s toolUse | robot_observe SURVEY: świeża obserwacja widocznych drzwi gabinetu g_office, klamki, liścia, lidar, sił i odometrii; bez ruchu {"observation_id":"obs-6658f778-1-350","session_id":"6658f778","time_s":0.7,"rgb_path":"/home/pawel/Documents/HomeBot_P… | 8,658 in 3 · out 68 · cR 7717 · cW 870 · reason 8 | $0.0005 |
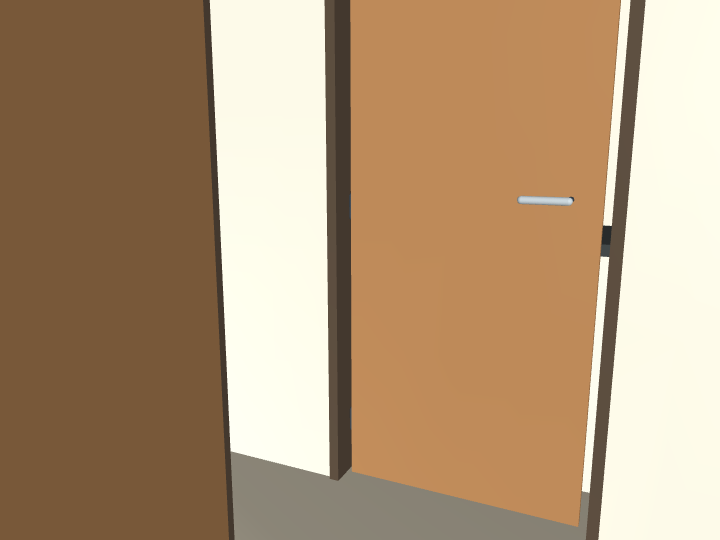
| 3 | 4.1s toolUse | robot_look SURVEY uzupełniające: skieruj kamerę na klamkę g_office i uzyskaj aktualnego handle_candidate_m oraz geometrię zawiasu/liścia; bez manipulacji ok | 11,364 in 3 · out 237 · cR 8587 · cW 2537 · reason 136 | $0.0011 |
| 4 | 2.1s toolUse | robot_observe SWEEP_CHECK: po zmianie widoku ponownie zmierz klamkę, liść i wolną przestrzeń; potwierdź bezpieczny łuk otwierania przed ruchem {"observation_id":"obs-6658f778-2-788","session_id":"6658f778","time_s":1.576,"rgb_path":"/home/pawel/Documents/HomeBot… | 11,347 in 3 · out 59 · cR 11124 · cW 161 | $0.0003 |
| 5 | 3.3s toolUse | robot_move_base SWEEP_CHECK zaliczony z aktualnej obserwacji; ramię schowane, lift=0. Obróć bazę krótko w stronę zawiasu (+0.785 rad), bez przejazdu przez próg ok | 13,969 in 3 · out 143 · cR 11285 · cW 2538 · reason 29 | $0.0010 |
| 6 | 3.1s toolUse | robot_observe Po hinge-clear: świeża obserwacja potwierdzająca brak stopu, pozycję bazy i aktualną klamkę przed podniesieniem kolumny {"observation_id":"obs-6658f778-3-2002","session_id":"6658f778","time_s":4.004,"rgb_path":"/home/pawel/Documents/HomeBo… | 14,086 in 3 · out 56 · cR 13823 · cW 204 | $0.0004 |
| 7 | 3.0s toolUse | robot_move_lift REACH przygotowanie: podnieś pustą, schowaną kolumnę do 0.40 m; bez jazdy ok | 16,474 in 3 · out 98 · cR 14027 · cW 2346 · reason 16 | $0.0010 |
| 8 | 2.7s toolUse | robot_observe Po podniesieniu: świeża obserwacja z aktualnym handle_candidate_m w arm_carriage i kontrolą stop/contact {"observation_id":"obs-6658f778-4-5336","session_id":"6658f778","time_s":10.672,"rgb_path":"/home/pawel/Documents/HomeB… | 16,549 in 3 · out 45 · cR 16373 · cW 128 | $0.0004 |
| 9 | 4.0s toolUse | robot_look REACH: po podniesieniu klamka jest chwilowo poza maską; zmień tylko widok, aby ponownie uzyskać aktualny handle_candidate_m dla g_office ok | 19,025 in 3 · out 150 · cR 16501 · cW 2371 · reason 47 | $0.0011 |
| 10 | 2.8s toolUse | robot_observe REACH: świeży pomiar po zmianie widoku; użyj wyłącznie aktualnego handle_candidate_m {"observation_id":"obs-6658f778-5-5555","session_id":"6658f778","time_s":11.11,"rgb_path":"/home/pawel/Documents/HomeBo… | 19,079 in 3 · out 42 · cR 18872 · cW 162 | $0.0005 |
| 11 | 4.3s toolUse | robot_look REACH korekta widoku: obróć kamerę w stronę klamki po zmianie yaw bazy; bez ruchu ramienia ok | 21,536 in 3 · out 148 · cR 19034 · cW 2351 · reason 52 | $0.0011 |
| 12 | 2.1s toolUse | robot_observe REACH: ostatni świeży pomiar klamki po korekcie widoku {"observation_id":"obs-6658f778-6-5993","session_id":"6658f778","time_s":11.986,"rgb_path":"/home/pawel/Documents/HomeB… | 21,581 in 3 · out 37 · cR 21385 · cW 156 | $0.0005 |
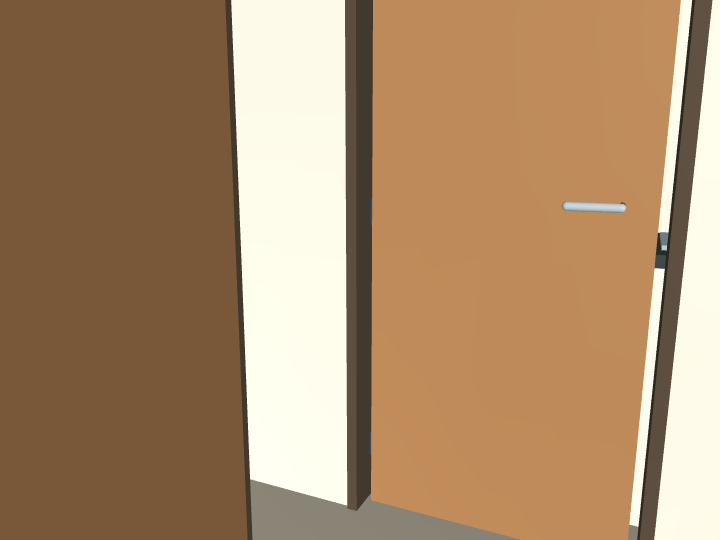
| 13 | 4.5s toolUse | robot_execute_sequence REACH: podejdź TCP do aktualnie zmierzonej klamki g_office jednym krótkim ruchem; zachowaj świeżą obserwację jako podstawę ok · move_tcp · F=0.00N · grip=no | 23,712 in 3 · out 153 · cR 8587 · cW 14969 · reason 46 | $0.0041 |
| 14 | 2.6s toolUse | robot_observe Po REACH: sprawdź aktualny TCP, kontakt i stop przed grasp {"observation_id":"obs-6658f778-7-8120","session_id":"6658f778","time_s":16.24,"rgb_path":"/home/pawel/Documents/HomeBo… | 23,765 in 3 · out 35 · cR 23556 · cW 171 | $0.0006 |
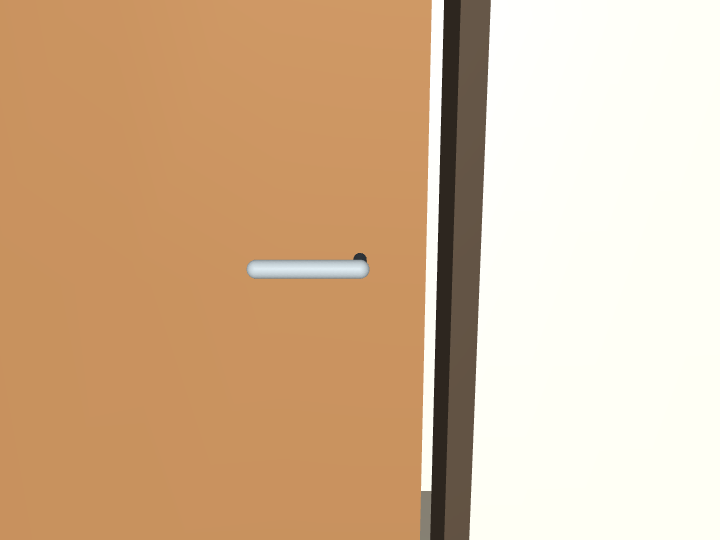
| 15 | 2.6s toolUse | robot_door_action GRASP: chwyć widoczną klamkę g_office przy aktualnym TCP; bez otwierania w tej samej komendzie ok | 25,788 in 3 · out 88 · cR 8587 · cW 17110 | $0.0046 |
| 16 | 3.3s toolUse | robot_observe Po GRASP: sprawdź kontakt, chwyt drzwi i stop przed naciśnięciem {"observation_id":"obs-6658f778-8-8170","session_id":"6658f778","time_s":16.34,"rgb_path":"/home/pawel/Documents/HomeBo… | 26,000 in 3 · out 40 · cR 25697 · cW 260 | $0.0006 |
| 17 | 2.6s toolUse | robot_door_action PRESS: naciśnij sprężynową klamkę g_office przed otwieraniem ok | 28,076 in 3 · out 76 · cR 8587 · cW 19410 | $0.0051 |
| 18 | 2.2s toolUse | robot_observe Po PRESS: sprawdź zwolnienie zatrzasku, kontakt i brak stopu przed OPEN {"observation_id":"obs-6658f778-9-8620","session_id":"6658f778","time_s":17.24,"rgb_path":"/home/pawel/Documents/HomeBo… | 28,291 in 3 · out 40 · cR 27997 · cW 251 | $0.0007 |
| 19 | 3.1s toolUse | robot_door_action OPEN: po potwierdzonym PRESS otwórz g_office; obserwuj wynik ruchu skrzydła i ewentualne clipped leaf ok | 30,361 in 3 · out 88 · cR 7184 · cW 23086 | $0.0060 |
| 20 | 2.7s toolUse | robot_observe Po OPEN: potwierdź opening_progress, kontakt i aktualny TCP przed RELEASE {"observation_id":"obs-6658f778-10-12964","session_id":"6658f778","time_s":25.928,"rgb_path":"/home/pawel/Documents/Hom… | 30,566 in 3 · out 36 · cR 30270 · cW 257 | $0.0007 |
| 21 | 4.0s toolUse | robot_door_action RELEASE: otwarcie potwierdzone (opening_progress_rad=-1.4546); zwolnij chwyt drzwi g_office przed wycofaniem ok | 33,634 in 3 · out 107 · cR 7184 · cW 26340 · reason 15 | $0.0069 |
| 22 | 2.3s toolUse | robot_observe Po RELEASE: potwierdź door_grip=null, TCP i aktualny liść przed pierwszym waypointem retreat {"observation_id":"obs-6658f778-11-13214","session_id":"6658f778","time_s":26.428,"rgb_path":"/home/pawel/Documents/Hom… | 33,950 in 3 · out 43 · cR 33524 · cW 380 | $0.0008 |
| 23 | 4.0s toolUse | robot_execute_sequence RETREAT 1/4: wykonaj dokładnie pierwszy suggested_retreat waypoint po release; jeden waypoint, bez skoku przez liść ok · move_tcp · F=0.00N · grip=no | 37,071 in 3 · out 142 · cR 7184 · cW 29742 · reason 46 | $0.0078 |
| 24 | 2.7s toolUse | robot_observe Po retreat waypoint 1: sprawdź TCP, liść i stop przed waypointem 2 {"observation_id":"obs-6658f778-12-13436","session_id":"6658f778","time_s":26.872,"rgb_path":"/home/pawel/Documents/Hom… | 37,127 in 3 · out 39 · cR 36926 · cW 159 | $0.0008 |
| 25 | 4.2s toolUse | robot_execute_sequence RETREAT 2/4: po obserwacji wykonaj drugi waypoint suggested_retreat, nadal osobny krótki ruch TCP ok · move_tcp · F=0.00N · grip=no | 40,197 in 3 · out 124 · cR 7184 · cW 32886 · reason 29 | $0.0085 |
| 26 | 2.4s toolUse | robot_observe Po retreat waypoint 2: sprawdź TCP, liść i stop przed waypointem 3 {"observation_id":"obs-6658f778-13-14237","session_id":"6658f778","time_s":28.474,"rgb_path":"/home/pawel/Documents/Hom… | 40,270 in 3 · out 39 · cR 40070 · cW 158 | $0.0009 |
| 27 | 3.8s toolUse | robot_execute_sequence RETREAT 3/4: wykonaj trzeci waypoint suggested_retreat po świeżej kontroli ok · move_tcp · F=0.00N · grip=no | 43,334 in 3 · out 126 · cR 7184 · cW 36021 · reason 38 | $0.0093 |
| 28 | 2.4s toolUse | robot_observe Po retreat waypoint 3: sprawdź TCP, liść i stop przed końcowym stow waypointem {"observation_id":"obs-6658f778-14-14931","session_id":"6658f778","time_s":29.862,"rgb_path":"/home/pawel/Documents/Hom… | 43,401 in 3 · out 42 · cR 43205 · cW 151 | $0.0010 |
| 29 | 6.3s toolUse | robot_execute_sequence RETREAT 4/4: końcowy waypoint suggested_retreat do pozycji stow, osobny ruch TCP; nadal bez jazdy ok · move_tcp · F=0.00N · grip=no | 46,476 in 3 · out 88 · cR 7184 · cW 39201 | $0.010 |
| 30 | 2.9s toolUse | robot_observe Po pełnym RETREAT/STOW: potwierdź TCP stowed, xy norm<=0.10, z jazdowy, pusty chwytak, door_grip=null i stop=false przed opuszczeniem liftu {"observation_id":"obs-6658f778-15-16385","session_id":"6658f778","time_s":32.77,"rgb_path":"/home/pawel/Documents/Home… | 46,607 in 3 · out 66 · cR 46385 · cW 153 | $0.0010 |
| 31 | 3.2s toolUse | robot_move_lift LOWER: ramię jest stowed, puste i bez chwytu drzwi; opuść lift do 0, bez jazdy ok | 49,652 in 3 · out 79 · cR 7184 · cW 42386 | $0.011 |
| 32 | 5.3s toolUse | robot_observe Końcowa weryfikacja fazy 1: potwierdź otwarte g_office, postęp, stowed TCP, lift=0, door_grip=null i gotowość do jazdy; nie jedź {"observation_id":"obs-6658f778-16-19719","session_id":"6658f778","time_s":39.438,"rgb_path":"/home/pawel/Documents/Hom… | 49,764 in 3 · out 67 · cR 49570 · cW 124 | $0.0011 |
| 33 | 7.5s toolUse | mission_memory_write Zapisz zweryfikowany postęp fazy 1 przed zakończeniem: obserwacje, drzwi, otwarcie, retreat, stow/lift; bez planowania przejazdu {"revision":1,"kind":"agent_mission_notes","notes":"Phase 1 verified for g_office on ground / house_ground_v4. Capabili… | 53,143 in 3 · out 408 · cR 7184 · cW 45548 · reason 33 | $0.012 |
| 34 | 3.6s stop | Drzwi `g_office` otwarte: `opening_progress_rad=-1.4546` (po release: `-1.4340`). Ramię bezpiecznie wycofane i schowane, chwyt pusty, `door_grip=null`, `lift_m=0`, `stop_latched=false`. Nie wykonano jazdy ani przekroc… | 53,590 in 3 · out 124 · cR 52732 · cW 731 | $0.0014 |
| 35 | 3.0s toolUse | robot_observe Sprawdź stan po fazie 1: lift, TCP stowed, door_grip, stop oraz lidar przed rozpoczęciem krótkiego przejazdu przez otwarte drzwi {"observation_id":"obs-6658f778-17-19719","session_id":"6658f778","time_s":39.438,"rgb_path":"/home/pawel/Documents/Hom… | 54,195 in 3 · out 71 · cR 53463 · cW 658 · reason 12 | $0.0013 |
| 36 | 5.7s toolUse | robot_move_base CROSS krok 1 przez otwarte g_office: stan jest bezpieczny (lift=0, TCP stowed, door_grip=null); krótki ruch do przodu w osi lokalnej x, bez zmiany yaw ok | 57,451 in 3 · out 264 · cR 7184 · cW 50000 · reason 153 | $0.013 |
| 37 | 5.3s toolUse | robot_observe Po CROSS krok 1: świeży lidar i otwór g_office przed następnym krótkim krokiem; sprawdź brak blokady {"observation_id":"obs-6658f778-18-20719","session_id":"6658f778","time_s":41.438,"rgb_path":"/home/pawel/Documents/Hom… | 57,447 in 3 · out 52 · cR 57184 · cW 208 | $0.0013 |
| 38 | 3.5s toolUse | robot_move_base CROSS krok 2: po świeżym lidarze wykonaj kolejny krótki ruch do przodu przez g_office, nadal bez jazdy poza fazą celu ok | 60,515 in 3 · out 97 · cR 7184 · cW 53231 | $0.014 |
| 39 | 3.7s toolUse | robot_observe Po CROSS krok 2: sprawdź położenie względem otwartego g_office, lidar i kandydatów drzwi; nie traktuj jeszcze przejścia jako zweryfikowanego {"observation_id":"obs-6658f778-19-21719","session_id":"6658f778","time_s":43.438,"rgb_path":"/home/pawel/Documents/Hom… | 60,675 in 3 · out 62 · cR 60415 · cW 195 | $0.0013 |
| 40 | 4.6s toolUse | robot_move_base CROSS krok 3: świeży lidar wskazuje dalszą wolną trasę; wykonaj krótki krok 0.20 m, aby cały footprint minął pierwotny próg g_office rejected | 63,695 in 3 · out 156 · cR 7184 · cW 56352 · reason 48 | $0.014 |
| 41 | 3.2s toolUse | robot_observe Recoverable base_path_blocked: świeża obserwacja po odrzuceniu; skrócę krok i wybiorę bezpieczniejszy pas na podstawie lidar {"observation_id":"obs-6658f778-20-21719","session_id":"6658f778","time_s":43.438,"rgb_path":"/home/pawel/Documents/Hom… | 63,771 in 3 · out 55 · cR 63536 · cW 177 | $0.0014 |
| 42 | 7.3s toolUse | robot_move_base Replan po base_path_blocked: zmień pas boczny z dala od widocznego skrzydła g_office/g_wc, krótki ruch dy=+0.20, lift=0 i ramię stowed rejected | 67,057 in 3 · out 367 · cR 7184 · cW 59503 · reason 253 | $0.015 |
| 43 | 3.7s toolUse | robot_observe Drugi miękki reject: ponownie odczytaj lidar i stan, bez resetu stopu; wybiorę krótką korektę yaw zamiast forsowania przejazdu {"observation_id":"obs-6658f778-21-21719","session_id":"6658f778","time_s":43.438,"rgb_path":"/home/pawel/Documents/Hom… | 66,957 in 3 · out 81 · cR 66687 · cW 186 · reason 21 | $0.0015 |
| 44 | 4.7s toolUse | robot_move_base Replan po blokadach: obróć bazę o mały kąt +0.25 rad, aby zmienić obwiednię swept volume; bez forsowania translacji ok | 69,904 in 3 · out 103 · cR 7184 · cW 62614 | $0.016 |
| 45 | 881ms error | — | 0 in 0 · out 0 | — |
Źródła: messages.json · openrouter-costs.json. Koszt = OpenRouter total_cost (nie zerowe metadata SDK).
evaluation.json
{
  "objects": {
    "sock_blue": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003981319869218271
    },
    "shirt_red": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.0039766359664054965
    },
    "towel_green": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.0039761293541438515
    }
  },
  "events": [],
  "sim_time_s": 44.808000000008796,
  "physics": "MuJoCo flex 2D FEM/contact/self collision",
  "controller_kind": "see host run manifest; evaluator is not a planner sensor",
  "doors": {
    "g_entrance": {
      "hinge_angle_rad": 1.7152930136106895e-38,
      "handle_angle_rad": -3.847839578496212e-18,
      "latch_active": true
    },
    "g_garage_utility": {
      "hinge_angle_rad": -5.082472607345579e-09,
      "handle_angle_rad": 6.460864508694632e-20,
      "latch_active": true
    },
    "g_utility_hall": {
      "hinge_angle_rad": 0.0,
      "handle_angle_rad": -4.641105564161354e-18,
      "latch_active": true
    },
    "g_office": {
      "hinge_angle_rad": -1.3983811997746702,
      "handle_angle_rad": 1.6324911336911917e-16,
      "latch_active": false
    },
    "g_wc": {
      "hinge_angle_rad": -4.738168337469004e-09,
      "handle_angle_rad": -3.916108302640851e-17,
      "latch_active": true
    },
    "g_vestibule": {
      "hinge_angle_rad": -4.738168337469004e-09,
      "handle_angle_rad": -3.916108302640851e-17,
      "latch_active": true
    },
    "g_fitness": {
      "hinge_angle_rad": -5.082472607240996e-09,
      "handle_angle_rad": -6.182137722499362e-17,
      "latch_active": true
    }
  },
  "floor_id": "ground"
}